
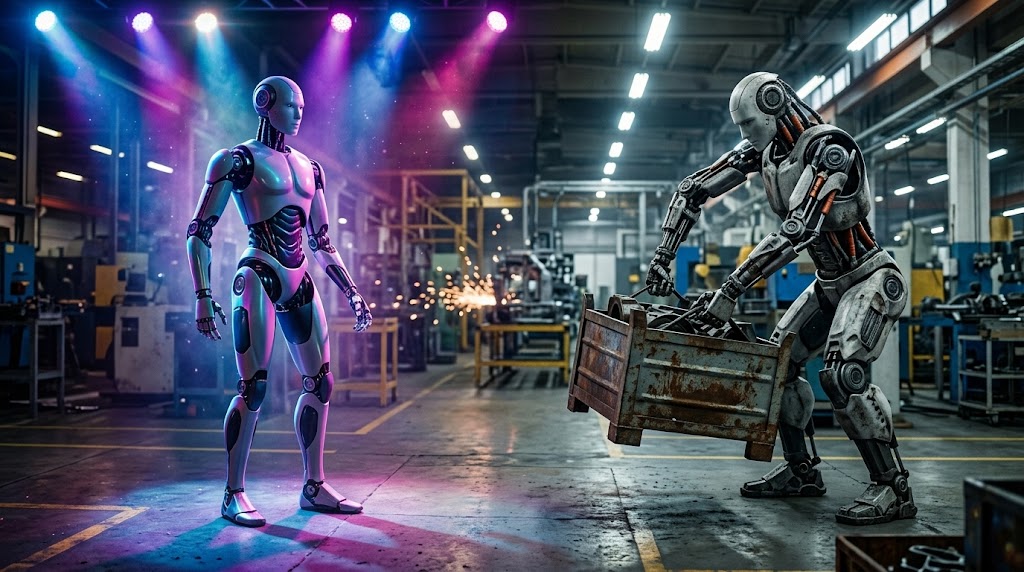
Gotovo da nema korisnika interneta koji bar jednom nije ostao zatečen snimkom na kom humanoidni robot izvodi složenu plesnu tačku, preskače prepreke na poligonu ili pravi salto unazad sa savršenom elegancijom. Ovi video-zapisi deluju kao nepobitan dokaz da je budućnost već stigla i da mašine poseduju spretnost i inteligenciju koje prevazilaze ljudske mogućnosti.
Ipak, kada se svetla reflektora ugase i kada robot siđe sa pažljivo pripremljene bine u stvarno industrijsko okruženje, slika postaje znatno složenija. Pokret na muziku i obavljanje smene u fabrici ili skladištu predstavljaju dva potpuno različita tehnološka univerzuma. Pitanje koje danas postavlja cela tehnološka zajednica glasi: koliko smo zaista daleko od trenutka kada će roboti moći da obavljaju stvarne poslove potpuno samostalno, bez ikakvog ljudskog nadzora?
Iluzija savršenstva: zašto je ples lakši od stvarnog rada
Gledanje robota koji pleše stvara snažnu psihološku iluziju svesti i agilnosti. Ljudski mozak prirodno povezuje ritam i koordinaciju sa visokim stepenom inteligencije. Međutim, u robotskom svetu, ples je zapravo matematički problem sa poznatim parametrima.
Kada inženjeri pripremaju robota za plesnu tačku, svaki milisekund pokreta je unapred izračunat. Podloga je savršeno ravna, prostor je precizno mapiran do u milimetar, a spoljni faktori poput promaje, neočekivanih prepreka ili promena osvetljenja su svedeni na nulu. Robot u takvom scenariju ne mora da razmišlja, improvizuje niti da donosi odluke – on jednostavno izvršava unapred zadatu putanju kretanja. Ako se podloga pomeri za samo nekoliko centimetara ili ako neko baci predmet na pod, ceo sistem se ruši jer mašina ne „razume“ šta zapravo radi.
Pravi fizički rad, s druge strane, predstavlja čistu suprotnost. Skladište, gradilište ili proizvodni pogon su haotična okruženja gde se ništa ne ponavlja na potpuno identičan način.
Tajna iza kulisa: teleoperacija i unapred programirani pokreti
Mnogi demonstracioni snimci koji su poslednjih godina kružili mrežama – gde roboti slažu veš, premeštaju šoljice za kafu ili barataju alatom – prikrivaju važan tehnički detalj: teleoperaciju. Iza kamere se često nalazi čovek sa VR naočarima i specijalnim rukavicama koji u realnom vremenu upravlja svakim zglobom mašine.
Teleoperacija je izuzetno koristan inženjerski alat za prikupljanje podataka i treniranje modela, ali ona nije autonomija. Između robota koji ponavlja poteze ljudskog operatera i robota koji samostalno prepoznaje problem, bira odgovarajući alat i završava zadatak, postoji ogroman tehnološki jaz.
Da bi robot zaista radio bez čoveka, on mora da poseduje sposobnost generalizacije. To znači da mora uspešno uhvatiti kutiju čak i ako je ona pocepana, mokra, okrenuta pod neobičnim uglom ili delimično zaklonjena drugim predmetom.
Tehnološki skok: kako veštačka inteligencija uči mašine da misle
Prekretnica koja menja pravila igre jeste spajanje naprednog hardvera sa savremenim modelima veštačke inteligencije. Tradicionalno programiranje zamenjuju sistemi koji uče po principu percepcije i akcije (Vision-Language-Action modeli).
Umesto da inženjer ručno piše hiljade linija koda za svaki pojedinačni pokret prsta, robotima se danas omogućava da posmatraju svet kroz kamere i senzore, dok veštačka inteligencija u hodu proračunava silu i ugao hvata. Ključni pravci ovog razvoja obuhvataju:
-
Učenje kroz simulaciju: Korišćenjem virtuelnih okruženja, roboti mogu da prođu kroz milione sati treninga za samo nekoliko dana u digitalnom svetu, gde vežbaju reakcije na nepredviđene greške pre nego što se algoritam prebaci na fizičku mašinu.
-
Prirodni jezik kao komanda: Zahvaljujući integraciji velikih jezičkih modela, radnik više ne mora da programira robota preko kontrolnog panela – dovoljno je izgovoriti uputstvo poput „skloni prazne kutije sa prolaza i složi ih na paletu“.
-
Osećaj dodira: Razvoj naprednih taktilnih senzora omogućava mašinama da osete koliko je neki predmet krhak, čime se izbegava lomljenje osetljive robe ili ispadanje teških tereta.
Gde se roboti danas nalaze u stvarnom svetu
Iako univerzalni pomoćnici još uvek nisu spremni za svako domaćinstvo, vodeće tehnološke kompanije uveliko testiraju svoje mašine u kontrolisanim industrijskim uslovima:
-
Boston Dynamics je napravio istorijski zaokret prelaskom sa hidrauličnog na potpuno električni model Atlas, koji je tiši, energetski efikasniji i direktno prilagođen komercijalnom radu u auto-industriji.
-
Figure AI, uz podršku vodećih tehnoloških investitora, testira svoje humanoidne modele u pogonima kompanije BMW, gde roboti preuzimaju monotone zadatke manipulacije limenim delovima na montažnoj traci.
-
Agility Robotics sa svojim modelom Digit već aktivno premešta kontejnere i pakete u skladištima kompanije Amazon, dokazujući da roboti na dva točka ili dve noge imaju smisla tamo gde su police i prolazi građeni za ljude.
-
Tesla intenzivno razvija projekat Optimus sa idejom da mašine preuzmu najopasnije i najzamornije operacije u fabrikama baterija i električnih vozila.
Zajednički imenitelj svih ovih projekata jeste činjenica da roboti za sada rade u pažljivo definisanim zonama gde nema slobodnog mešanja sa ljudima i gde je mogućnost greške svedena na minimum.
Prepreke koje još stoje na putu potpune autonomije
Pre nego što roboti postanu potpuno samostalna radna snaga, inženjeri moraju da reše tri ključna problema:
-
Energetska autonomija: Većina današnjih humanoidnih robota može da radi između dva i četiri sata pre nego što baterija zatraži punjač. Za punu industrijsku smenu od osam ili deset sati, potrebna su znatno efikasnija napajanja ili stanice za automatsku zamenu baterija.
-
Bezbednost u radu sa ljudima: Metalna konstrukcija teška između 60 i 80 kilograma, koja se kreće među ljudskim radnicima, predstavlja potencijalnu opasnost. Svaki pad sistema, pogrešno protumačena senka ili nagli trzaj motora mogu izazvati ozbiljne povrede. Zbog toga standardi bezbednosti nalažu strogo odvajanje ili rad pri drastično smanjenim brzinama.
-
Cena i održavanje: Proizvodnja humanoidnog robota sa desetinama preciznih elektromotora, senzora sile i naprednih računara i dalje košta desetine hiljada evra. Da bi investicija bila isplativa, mašina mora da radi pouzdano hiljadama sati bez kvara, što trenutna tehnologija tek treba da dokaže u praksi.
Budućnost rada: od daljinskog upravljanja do stvarne samostalnosti
Realnost razvoja robotike nije skok preko noći, već postepena tranzicija. U narednim godinama ne treba očekivati robote koji potpuno samostalno vode fabrike bez ikakvog nadzora. Umesto toga, svedočimo modelu gde jedan čovek nadgleda flotu od desetak robota, uskačući na daljinu samo onda kada algoritam prijavi problem koji ne ume sam da reši.
Roboti su dokazali da umeju da plešu, trče i zabave publiku na internetu. Međutim, prava tehnološka revolucija neće se meriti lajkovima na video-snimcima, već satima u kojima mašine tiho, sigurno i bez pomoći ljudi preuzimaju teške, opasne i monotone poslove u stvarnom svetu.